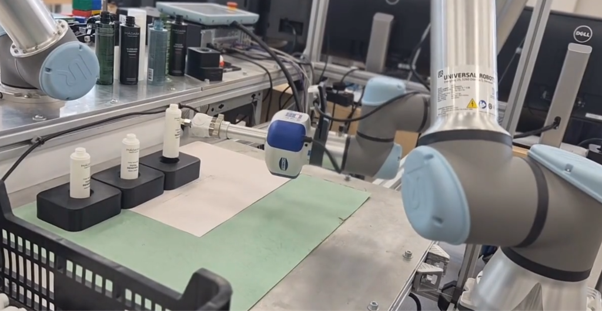
Elektronikas un datorzinātņu institūta (EDI) pētnieki izstrādājuši mākslīgajā intelektā balstītu robotisku sistēmu, kas pati atrod pudeles, nosaka, kā tās satvert, seko kustīgam mērķim un ievieto pudeli konveijera ligzdā. Par tehnoloģiju interesi izrādījis arī Latvijas kosmētikas ražotājs Madara Cosmetics, kas tās potenciālu vērtējis no reālas ražošanas skatpunkta.
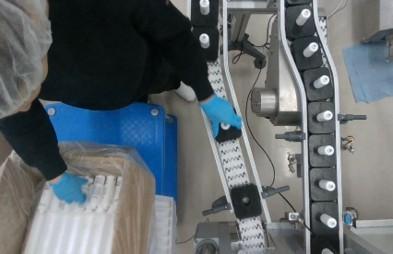
Daudzās ražotnēs joprojām ir darbi, kuros cilvēkam stundām jāatkārto viena un tā pati tehniskā darbība – jāpaņem produkts, tas jānovieto, jāšķiro vai jāpadod nākamajam ražošanas posmam. Šādi uzdevumi cilvēkam var būt monotoni un fiziski nogurdinoši, taču robotizēt tos ne vienmēr ir vienkārši. Ražošana mainās: vienā un tajā pašā līnijā var būt jāapstrādā dažādu izmēru un formu produkti, mainās iepakojums, ražošanas apjomi un procesa konfigurācija. Tradicionāls robots ļoti labi atkārto vienu precīzi ieprogrammētu kustību, bet katra produkta maiņa var prasīt jaunu programmēšanu un sistēmas pielāgošanu. Tāpēc viens no mūsdienu robotikas izaicinājumiem ir radīt sistēmas, kas spēj pielāgoties pārmaiņām – uzņemties vienveidīgus un tehniski precīzus darbus, vienlaikus ļaujot cilvēkam vairāk pievērsties procesa uzraudzībai, kvalitātei un uzdevumiem, kuros nepieciešama pieredze un lēmumu pieņemšana. Tieši šādu elastīgāku automatizāciju cenšas attīstīt EDI pētnieki. No malas uzdevums šķiet gandrīz pārāk vienkāršs. Paņemt pudeli no kastes un ievietot to tai paredzētajā vietā uz konveijera. Cilvēks to izdara gandrīz nedomājot.
Robotam situācija ir pavisam cita
Pudele kastē var atrasties citā leņķī nekā iepriekšējā. Blakus tai var būt vairākas citas pudeles. Mainās to forma, izmērs, krāsa un svars. Arī vieta, kur pudele jāievieto, nav nekustīga, ligzdas pārvietojas pa konveijeru, var apstāties, atkal atsākt kustību vai nedaudz mainīt pozīciju.
Turklāt kļūdas robeža ir daži milimetri
Tieši šādu problēmu pēdējos gados risinājusi Elektronikas un datorzinātņu institūta (EDI) pētnieku komanda Dr. sc. comp. Kārļa Freivalda vadībā, Eiropas pētniecības projektā AIMS5.0 izstrādājot pārkonfigurējamu, mākslīgajā intelektā balstītu robotizētu konveijera padeves sistēmu. EDI šajā demonstratorā ir vadošais partneris, sadarbojoties arī ar Harokopio University un Budapest University of Technology and Economics.
Ideja ir salīdzinoši vienkārša, taču tehnoloģiski sarežģīta: radīt robotu, kuram nav nepieciešams katrai jaunai pudelei un ražošanas situācijai visu sākt veidot no nulles.
Robots, kurš ne tikai kustas, bet arī redz
Tradicionālajā rūpnieciskajā automatizācijā robots ir izcili precīzs, ja vide ir nemainīga – objekts vienmēr atrodas paredzētajā vietā, konveijers darbojas noteiktā ātrumā un kustības var iepriekš ieprogrammēt.
Taču mūsdienu ražošanā arvien biežāk nepieciešamas mazākas produktu sērijas, biežākas iepakojuma izmaiņas un spēja vienu ražošanas līniju izmantot vairākiem produktiem. Tad priekšrocība ir robotam, kurš nevis tikai atkārto vienu ieprogrammētu kustību, bet spēj reaģēt uz to, ko konkrētajā brīdī “redz”.
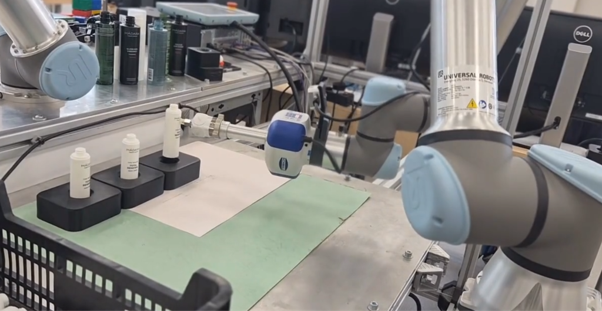
EDI demonstratorā šo redzi nodrošina kameras un vairāki datorredzes algoritmi. Vispirms sistēma attēlā atrod pudeles, nodala izvēlēto pudeli no pārējā fona un, izmantojot dziļuma informāciju, izveido tās telpisku jeb trīsdimensionālu attēlojumu. Pēc tam tiek noteikta pudeles atrašanās vieta un orientācija telpā, lai robots varētu aprēķināt piemērotu satvērienu.
Tālāk robota roka pudeli satver un pārvieto konveijera virzienā. Ar to vien nepietiek. Kamēr robots tuvojas konveijeram, sistēmai vienlaikus jāatrod brīva pudeles ligzda un jāseko tās atrašanās vietai. Izstrādātais redzes algoritms spēj atšķirt tukšas un aizņemtas ligzdas, bet to pozīcijas tiek noteiktas atkārtoti no secīgiem kameras attēliem. Tas ir būtiski, jo ligzdas nav stingri piestiprinātas konveijeram – tās var pārvietoties, apstāties un atsākt kustību neatkarīgi no teorētiskā konveijera ātruma.
Kad divi milimetri ir daudz
Tieši pēdējais kustības posms, pudeles ievietošana ligzdā ir viens no sarežģītākajiem. Testētajā konfigurācijā pudeles diametrs ir aptuveni 32 milimetri, bet ligzdas – 36 milimetri. Tas nozīmē, ka katrā pusē paliek tikai apmēram divu milimetru rezerve. Ja kamera vai robots mērķa atrašanās vietu nosaka ar dažu milimetru kļūdu, pudele vairs nevar brīvi nonākt ligzdā. Tieši tāpēc robotam nepietiek vienreiz paskatīties uz konveijeru, aprēķināt trajektoriju un pēc tam “akli” to izpildīt. Tam jāspēj reaģēt kustības laikā.
EDI risinājumā klasiskās robotikas metodes tiek kombinētas ar mašīnmācīšanos. Pudeles paņemšanai izmanto iepriekš aprēķinātu, sadursmes ņemošu vērā kustības plānošanu, savukārt pēdējā posmā sistēma pāriet uz adaptīvu vadību. Neironu tīkla kontrolieris saņem informāciju par robota stāvokli un mērķa ligzdas pozīciju un nepārtraukti koriģē kustību.
Vispirms iemācās virtuālajā pasaulē
Viena no EDI pētnieku izmantotajām metodēm ir tā dēvētā diferencējamā fizika. Vienkāršoti runājot, dators izveido robota un apkārtējās vides fizikālo modeli un ļauj algoritmam “izmēģināt” kustības virtuālajā vidē. Ja gala rezultātā pudele nav nonākusi pareizajā vietā vai tās leņķis nav atbilstošs, sistēma spēj matemātiski aprēķināt, kā vajadzēja mainīt iepriekšējās kustības. Šādi neironu tīkls pakāpeniski iemācās, kā robotam rīkoties dažādās situācijās.
Treniņos tiek izmantoti gan scenāriji ar nekustīgu mērķi dažādās pozīcijās, gan situācijas, kurās ligzda kustas un apstājas robotam iepriekš nezināmā vietā. Šādas pieejas priekšrocība nav tikai ātrums. Daļu eksperimentu iespējams izdarīt virtuāli, neapstādinot rūpnīcas līniju un neriskējot sabojāt robotu vai produkciju.
Taču simulācija nav perfekta īstās pasaules kopija. Berze, kameras kļūdas, mehāniskās pielaides un pat niecīga nobīde starp virtuālo un fizisko vidi var ietekmēt rezultātu. Tāpēc viens no pētnieku būtiskākajiem uzdevumiem ir tā sauktā sim-to-real problēma – panākt, lai simulācijā apgūtā kustība tikpat uzticami darbotos arī ar īstu robotu. EDI demonstratorā katra neironu tīkla radītā komanda pirms nosūtīšanas fiziskajam UR5e robotam papildus tiek pārbaudīta drošības slānī. Tas kontrolē robota kustības ātrumu un paātrinājumu, kā arī pārbauda, vai plānotā kustība nerada sadursmes risku. Ja tiek konstatēta bīstama situācija, komanda netiek izpildīta. Tādējādi simulācijā apmācītais risinājums tiek papildināts ar drošības mehānismiem, kas nepieciešami darbam ar reālu robotu un reālā ražošanas vidē.
Uzdevumi mainās, bet nav jābūvē jauna sistēma
Tomēr varbūt būtiskākais vārds EDI izstrādātā risinājuma nosaukumā ir nevis “robots” vai “mākslīgais intelekts”, bet gan “pārkonfigurējams”.
Ražošanā produkts nepaliek nemainīgs gadiem. Parādās jauns iepakojums, mainās pudeles forma, izmērs vai konveijera izkārtojums. Ja katra šāda pārmaiņa nozīmē jaunu specializētu iekārtu un ilgstošu programmēšanu, automatizācija īpaši mazākās produktu sērijās var kļūt ekonomiski neizdevīga.
EDI arhitektūra tāpēc veidota modulāri. Atsevišķi darbojas objektu atpazīšana, pozas noteikšana, satveršanas plānošana, ligzdu noteikšana un robota vadība. Mainoties vienam produkta elementam, iespējams pārkonfigurēt konkrēto sistēmas daļu, nepārbūvējot visu risinājumu.
Piemēram, testos ligzdu atpazīšanas algoritms viena attēla apstrādei prasījis mazāk par 15 milisekundēm un sasniedzis 98,7% kopējo atpazīšanas precizitāti. Sistēmas pielāgošana citam ligzdas tipam vai kameras leņķim, ieskaitot attēlu sagatavošanu un modeļa papildapmācību, eksperimentā prasīja aptuveni trīs stundas.
Tas vēl nav universāls robots, kuru var aiznest uz jebkuru rūpnīcu un pēc piecām minūtēm sākt ražošanu. Taču tas parāda virzienu — no stingri ieprogrammētas automatizācijas uz sistēmām, kuras iespējams ievērojami ātrāk pielāgot. Fiziskajam UR5e robotam papildus tiek pārbaudīta drošības slānī. Tas kontrolē robota ātrumu un paātrinājumu, kā arī pārbauda iespējamas sadursmes.
“Risinājuma vērtība ir nevis spēja perfekti atkārtot vienu kustību, bet iespēja robotam pielāgoties situācijai, kas mainās.”
No laboratorijas līdz kosmētikas ražošanai
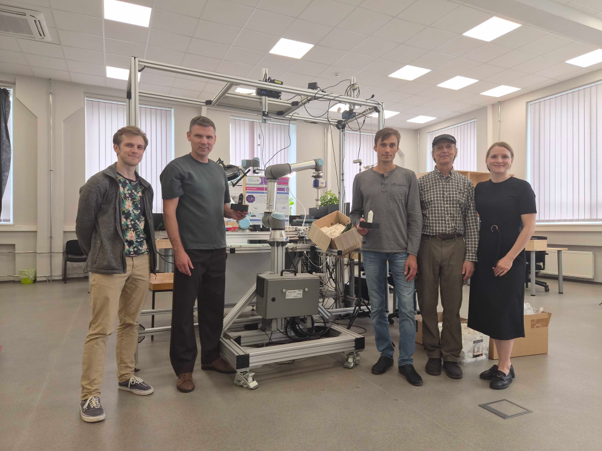
Lai pētnieku tehnoloģija nekļūtu par risinājumu problēmai, kas eksistē tikai laboratorijā, būtiska ir saruna ar uzņēmumiem, kuri šādas sistēmas varētu izmantot. 13. augustā EDI demonstratoru klātienē iepazina Madara Cosmetics pārstāvis. Vizītes laikā pētnieki demonstrēja sistēmas darbību un apsprieda tās iespējamo pielietojumu reālos ražošanas procesos. Uzņēmuma pārstāvis paveikto novērtēja atzinīgi un dalījās ar praktiskiem novērojumiem par risinājuma izmantošanu rūpnieciskā vidē. Tika pārrunātas arī potenciālas turpmākās sadarbības iespējas un tehnoloģijas pielāgošana konkrētām ražošanas vajadzībām. Tieši kosmētikas nozare labi ilustrē elastīgas automatizācijas nepieciešamību. Vienam ražotājam var būt daudz dažādu pudelīšu, flakonu un iepakojuma formu, bet produktu klāsts laika gaitā mainās. Robots, kas spēj pielāgoties jaunam iepakojumam ar salīdzinoši nelielām izmaiņām programmatūrā un objektu modeļos, šādā vidē var būt vērtīgāks par ļoti ātru, bet tikai vienam produktam paredzētu automātu.
Industrija 5.0 – nevis robots cilvēka vietā, bet elastīgāka ražošana
EDI demonstrators tapis starptautiskajā AIMS5.0 – Artificial Intelligence in Manufacturing leading to Sustainability and Industry 5.0 projektā. Tā mērķis ir veicināt mākslīgā intelekta izmantošanu Eiropas ražošanā, vienlaikus palielinot tās ilgtspēju, elastību un konkurētspēju. EDI uzdevums projektā ir izveidot modulāru un pārkonfigurējamu robotizētu sistēmu, kas spēj strādāt ar dažādu izmēru, svara un veida pudelēm un kuras atsevišķās tehnoloģijas iespējams izmantot arī citās vidēs. Tas arī ir plašāks stāsts par nākamās paaudzes automatizāciju. Roboti rūpnīcās nav nekas jauns. Jaunums ir tas, ka tiem arvien mazāk jādzīvo pasaulē, kur viss iepriekš precīzi jānovieto un jāieprogrammē. Kamera ļauj robotam redzēt. Mākslīgais intelekts – interpretēt redzēto. Simulācija – mācīties. Savukārt adaptīva vadība ļauj koriģēt rīcību tad, kad realitāte izrādās mazliet citāda, nekā bija plānots.